Inglés
¿Qué es una herramienta de extremo de brazo (EOAT)? Su función en el rectificado y pulido robótico.
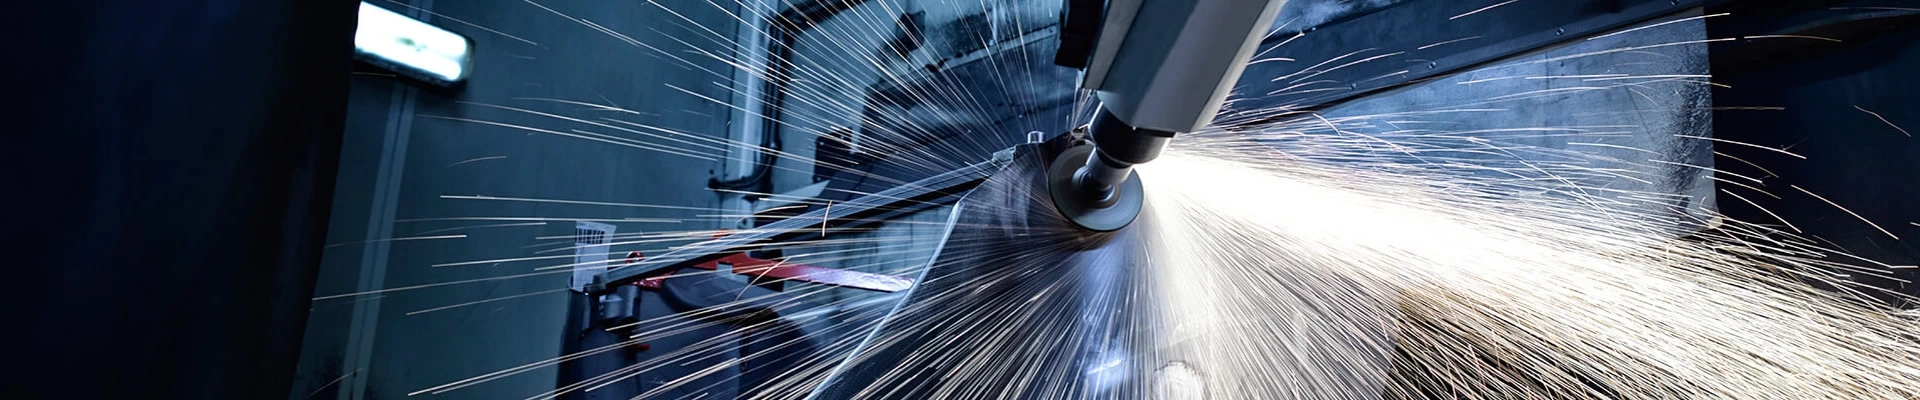
En el mundo de la robótica industrial, el brazo robótico acapara toda la atención. Pero es la herramienta en el extremo del brazo —la herramienta de extremo de brazo (EOAT, por sus siglas en inglés) — la que realmente realiza el trabajo. Especialmente en tareas de rectificado, pulido y desbarbado, la EOAT es fundamental.
Este artículo ofrece un análisis exhaustivo de qué es una herramienta de extremo de armamento (EOAT), cómo funciona y cómo KS ROBOT aprovecha los sistemas EOAT avanzados para ofrecer precisión, consistencia y productividad en industrias como la automotriz, la de artículos sanitarios y la aeroespacial.
¿Qué es un EOAT?
Un EOAT es el componente acoplado a la muñeca del brazo robótico. Interactúa directamente con la pieza de trabajo, realizando operaciones como rectificado, pulido, corte, desbarbado o manipulación de piezas. En pocas palabras: el EOAT es la “mano” del robot.
Puede incluir cabezales de lijado, husillos, discos de pulido, sensores de fuerza, boquillas de pulverización, pinzas o cualquier combinación de estos. Cada herramienta está diseñada para una aplicación específica y personalizada para ofrecer un rendimiento óptimo en una superficie o material concreto.
Sin el extremo de la herramienta adecuado, un robot no es más que un brazo sin ninguna utilidad.
Herramientas de extremo de ojo en el rectificado y pulido: ¿Por qué son importantes?
Las aplicaciones de rectificado y pulido requieren precisión. Los materiales varían en dureza, geometría y requisitos de acabado superficial. Ligeros errores de fuerza o alineación pueden arruinar un producto o dañar la herramienta.
Ahí es donde entra en juego el EOAT. Permite:
- Procesamiento controlado por fuerza para tareas delicadas o que requieren precisión.
- Compensación automática por desgaste de la herramienta, irregularidad de la pieza y variación dimensional.
- Cambio modular de herramientas, lo que reduce el tiempo de inactividad y mejora la flexibilidad del proceso.
- Adaptabilidad a superficies complejas y condiciones de trabajo variables
En los sistemas de KS ROBOT, los equipos de extremo de armamento (EOAT) se seleccionan y configuran en función de años de experiencia en el campo y del desarrollo iterativo del producto.
Componentes de las herramientas de extremo de armamento: ¿Qué características definen un cabezal de herramienta inteligente?
Un EOAT básico podría ser simplemente un bloque de lijado fijo. Un EOAT inteligente, como los que se utilizan en los sistemas KS, incluye:
- Unidades flotantes de control de fuerza
Estos permiten que la herramienta se mueva ligeramente bajo presión controlada. Son esenciales cuando las piezas varían en tamaño o forma. KS integra módulos flotantes pasivos (por ejemplo, brida flotante ACF) y activos (por ejemplo, servoaccionados).
- Cabezales de herramientas neumáticos y eléctricos
Nuestros equipos de extremo de brazo utilizan cabezales flotantes neumáticos para tareas ligeras y flexibles, y husillos eléctricos con velocidad y par programables para aplicaciones más pesadas.
- Mecanismos de cambio automático de herramientas
Los diseños de KS permiten que los robots cambien entre discos de pulido, bandas de lijado o cabezales de desbarbado sin intervención humana.
- Aplicación de cera y compensación de abrasivos
Nuestras herramientas eléctricas de pulido incorporan sistemas de pulverización integrados para una aplicación uniforme de la cera, además de sensores que controlan y compensan el desgaste de la rueda de pulido.
- 5. Características de seguridad
Los sensores integrados detectan sobrecargas, atascos de herramientas o vibraciones anormales, lo que reduce el riesgo de daños en el sistema o fallos en las piezas.
Tipos comunes de EOAT en los sistemas KS ROBOT
| Tipo de EOAT | Función | Uso típico |
| Cabezal de lijado | Rectificado de superficies, redondeo de bordes | Grifos, manijas de puertas |
| rueda de pulido | Acabado brillante o de espejo | Repuestos para automóviles, electrónica |
| Husillo desbarbador | Eliminación de rebabas y líneas de separación | Piezas fundidas, piezas de fundición a presión |
| Cabezal flotante neumático | Aplicación de fuerza adaptativa | Artículos sanitarios, piezas médicas |
| Husillo eléctrico (servo) | Control preciso de fuerza y velocidad | Componentes aeroespaciales y automotrices |
| Módulo pulverizador de cera | Dispensación de cera uniforme | Sistemas de acabado de espejos |
Casos prácticos reales: Dispositivos KS EOAT en acción
Pulido de portaequipajes para automóviles
Utilizamos un robot de 6 ejes combinado con una unidad de lijado de doble banda, una rueda de pulido flotante y un pulverizador de cera automático. El equipo de extremo de herramienta incluye:
- Sistema de retroalimentación de fuerza
- Sensor de compensación de desgaste
- Módulo pulverizador con lógica de control de tiempo
Esto permite un acabado de espejo de alta velocidad para perfiles de aluminio curvos con uniformidad y repetibilidad.
Rectificado de articulaciones artificiales (médico)
La alta precisión es indispensable en la fabricación de dispositivos médicos. Nuestro sistema EOAT para vástagos femorales de aleación de titanio y cobalto incluye:
- Husillo eléctrico de alta velocidad
- Herramienta flotante controlada por fuerza
- Control de par y RPM en tiempo real
- Detección de posición en bucle cerrado
La rugosidad superficial se mantiene por debajo de Ra 0,2 μm en curvas 3D complejas.
Célula de molienda del cuerpo del grifo
Implementamos una estación de trabajo de doble robot donde cada EOAT está configurado con cuatro estaciones de rectificado y accesorios intercambiables. Características principales:
- Módulos EOAT de cambio rápido
- Extracción de polvo integrada en la herramienta
- Cabina de operaciones totalmente sellada
- Posicionamiento guiado por visión
El resultado es una producción más rápida con mayor seguridad y un 30% menos de costes laborales.
EOAT + Integración de sistemas: la solución integral de KS ROBOT
Los EOAT son solo una parte de un sistema. En KS ROBOT, están estrechamente integrados con:
- Herramientas de programación offline para la planificación rápida de rutas
- Sistemas de visión 3D para alinear piezas y compensar la desviación de posición.
- Ajuste paramétrico de la fuerza en función del tipo de material o del desgaste de la herramienta.
- Control de bucle cerrado para corrección en tiempo real durante el rectificado o pulido.
- Dispositivos de sujeción personalizados para mantener firmemente sujetas las piezas de trabajo irregulares durante el procesamiento a alta velocidad.
Nuestros sistemas son modulares y escalables. Desde celdas de pulido de una sola estación hasta grandes líneas de producción de fundición, cada EOAT funciona en armonía con brazos robóticos, software de control y sistemas de protección ambiental.
Por qué los sistemas EOAT de KS ROBOT superan a la competencia
Las soluciones EOAT de KS ROBOT no son productos estándar, sino que se diseñan según los requisitos del cliente. Ofrecemos:
- Herramientas diseñadas a medida basadas en años de investigación y desarrollo.
- Bibliotecas de procesos verificadas para cientos de tipos de materiales y piezas.
- Detección y retroalimentación inteligentes que permiten un control de calidad en bucle cerrado.
- Integración de herramientas múltiples con conmutación automática
- Amplia gama de aplicaciones, desde componentes sanitarios hasta álabes aeroespaciales.
No solo vendemos robots, sino que entregamos células de producción listas para funcionar, equipadas con herramientas de extremo de brazo inteligentes y control de precisión.
Cuándo personalizar su EOAT
Si sus piezas presentan alguna de las siguientes características, es probable que se requiera un EOAT personalizado:
- Curvas complejas o superficies de forma libre
- Se requieren alta repetibilidad o precisión dimensional.
- Variación frecuente del producto o ciclos de producción cortos.
- Entornos peligrosos (polvo, calor, bordes afilados)
- Materiales con dureza o recubrimientos inconsistentes.
KS ROBOT le ayuda a analizar su proceso, crear prototipos de diseños de EOAT y simular su rendimiento antes de la implementación. Probamos nuestros EOAT bajo cargas reales, no solo en CAD.
Las herramientas de extremo de brazo y el futuro de la fabricación inteligente
En las fábricas inteligentes, la flexibilidad y la precisión ya no son opcionales. Los EOAT permiten que las células robóticas se adapten en tiempo real a las variaciones del producto y a las desviaciones del proceso. En KS, estamos desarrollando:
- EOAT con sensores y chips de memoria integrados
- Predicción del desgaste de las herramientas y alertas de cambio mediante inteligencia artificial.
- Kits modulares para una rápida adaptación y cambio de procesos.
- Plataformas EOAT universales que se adaptan a múltiples líneas de productos.
Estas innovaciones tienen como objetivo respaldar la personalización de lotes pequeños y las líneas de producción ágiles, reduciendo el tiempo de preparación y aumentando el retorno de la inversión .
Conclusión
Las herramientas de extremo de brazo son el puente entre el potencial robótico y su aplicación práctica. Transforman el movimiento en transformación de materiales: eliminan imperfecciones, pulen hasta lograr un brillo excepcional o dan forma a piezas complejas con precisión micrométrica.
En KS ROBOT, diseñamos sistemas EOAT que permiten a nuestros clientes obtener resultados consistentes y de alta calidad a velocidad industrial. Desde estaciones de trabajo individuales hasta líneas de producción completas, nuestras herramientas están diseñadas para ofrecer un rendimiento óptimo, construidas para ser duraderas y respaldadas por una amplia experiencia práctica.